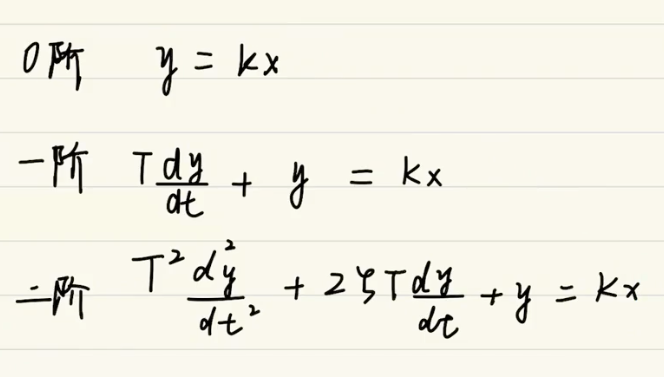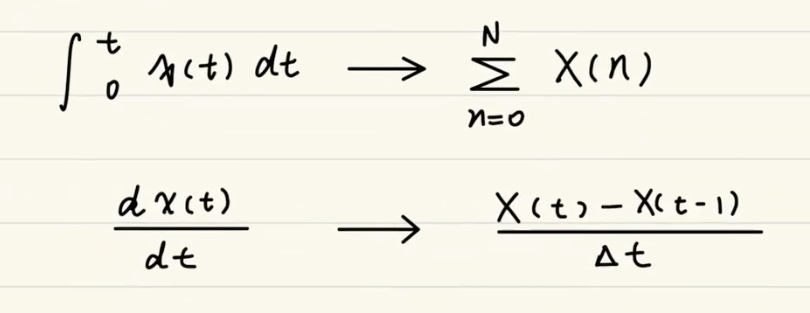本文发表于 1367 天前,其中的信息可能已经事过境迁

PID 控制算法 ​

一、PID 概要 ​

1、引入 ​

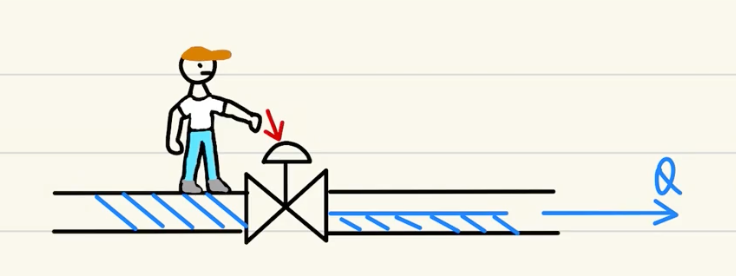
流量稳定、调整流量

人转动阀门调节管道中的流量 Q人转动阀门调节管道中的流量 Q

2、适用系统 ​

二阶以内的线性系统

线性系统:满足齐次性和叠加性

齐次性:y=f(x) 则 ky=f(kx)

叠加性:y1=f(x1),y2=f(x2) 则y1+y2=f(x1)+f(x2)=f(x1+x2)

零阶、一阶、二阶系统的方程表达式零阶、一阶、二阶系统的方程表达式

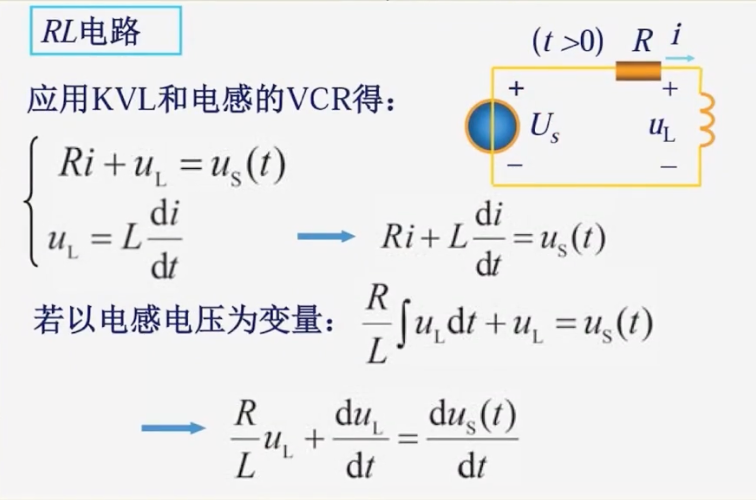
一阶系统:

RL 电路及其一阶微分方程推导RL 电路及其一阶微分方程推导

二阶系统:

RLC 电路及其二阶微分方程推导RLC 电路及其二阶微分方程推导

3、宏观意义 ​

简单、无需精确建模

二、PID 基本知识 ​

1、控制系统概述 ​

1)开环控制系统 ​

一般开环控制系统

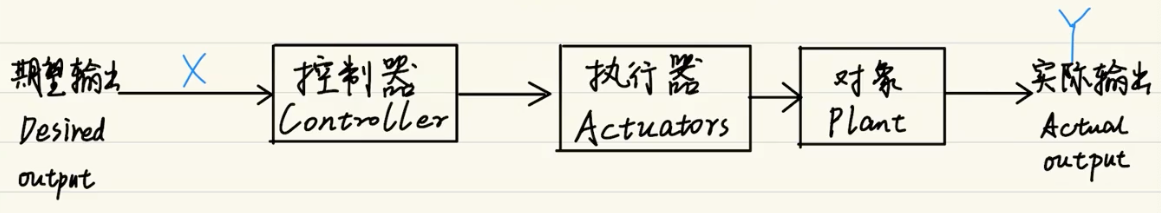
开环控制系统框图:控制器、执行器、对象串联开环控制系统框图:控制器、执行器、对象串联

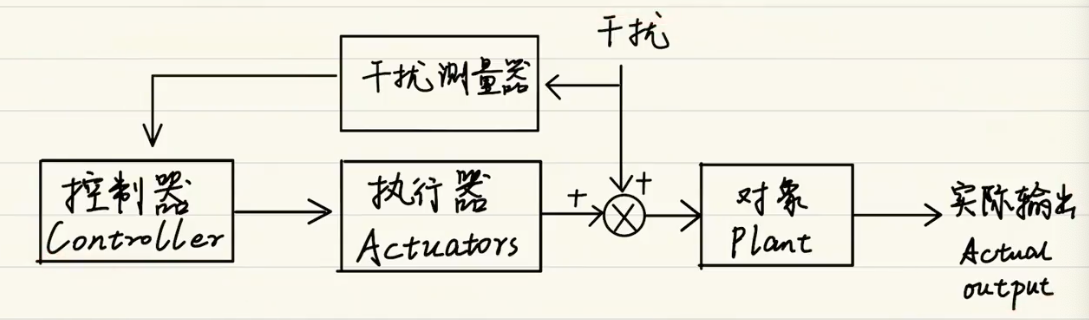
前馈控制系统

带干扰测量器的前馈控制框图带干扰测量器的前馈控制框图

2)闭环控制系统 ​

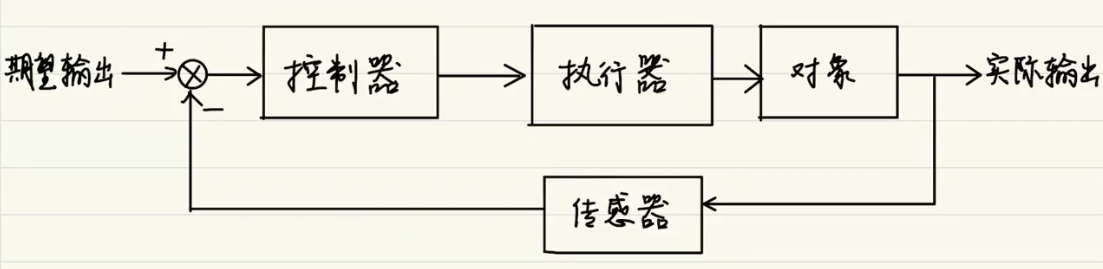
单闭环

单闭环控制系统框图,经传感器反馈到输入端单闭环控制系统框图,经传感器反馈到输入端

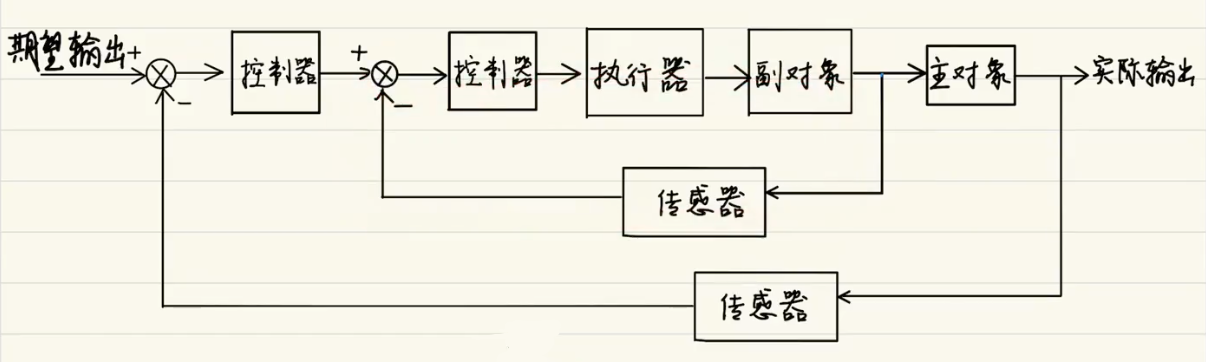
双闭环

双闭环控制系统框图,含两个控制器与两个传感器双闭环控制系统框图,含两个控制器与两个传感器

3)复合控制系统 ​

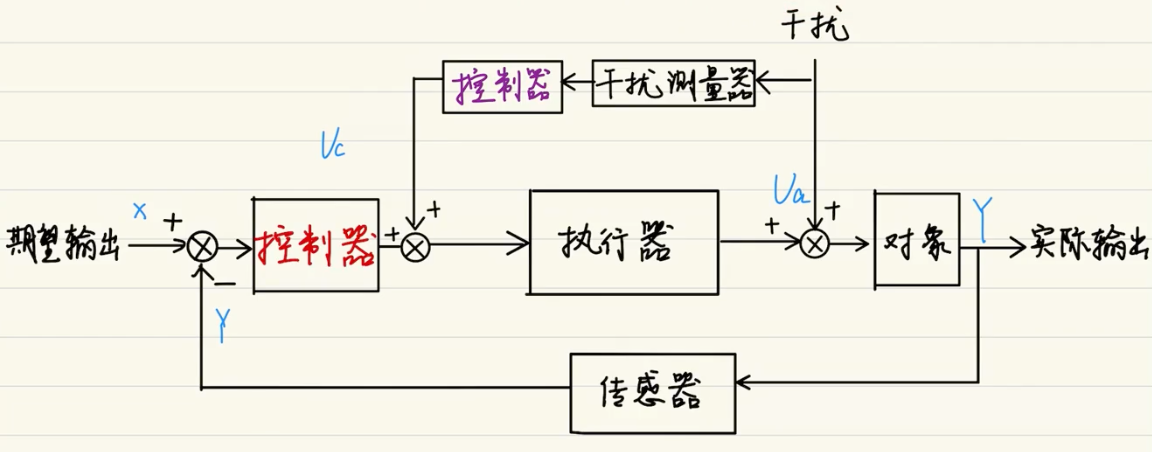
前馈-反馈复合控制系统

前馈-反馈复合控制系统框图前馈-反馈复合控制系统框图

2、连续与离散信号 ​

1)图形表示 ​

连续信号与其采样后的阶梯信号对比连续信号与其采样后的阶梯信号对比

2)信号算式表示 ​

积分、微分的连续算式与离散算式对照积分、微分的连续算式与离散算式对照

三、PID 公式 ​

1、抽象解释 ​

PID 公式的连续形式与离散形式PID 公式的连续形式与离散形式

2、形象解释 ​

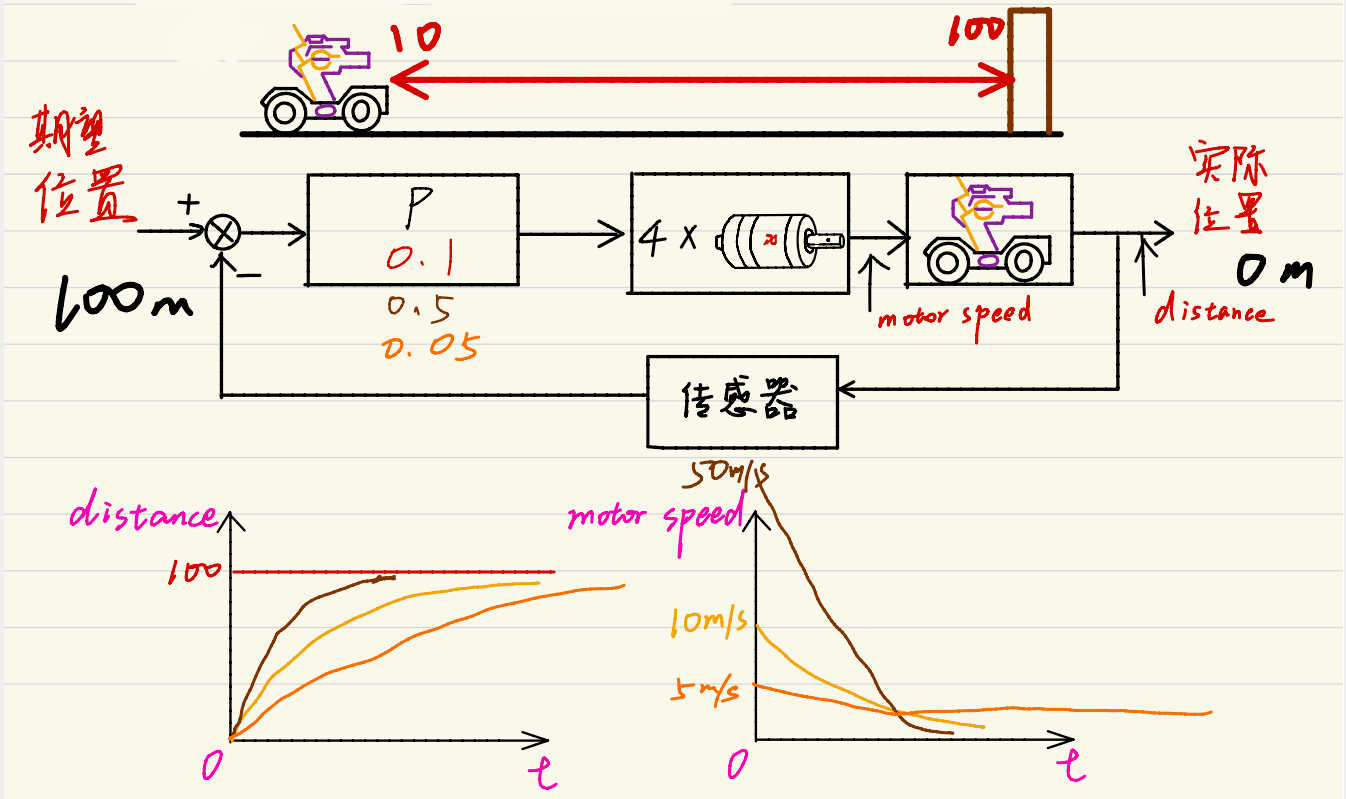
1)单 P 控制 ​

单 P 控制的小车位置框图与三条响应曲线单 P 控制的小车位置框图与三条响应曲线

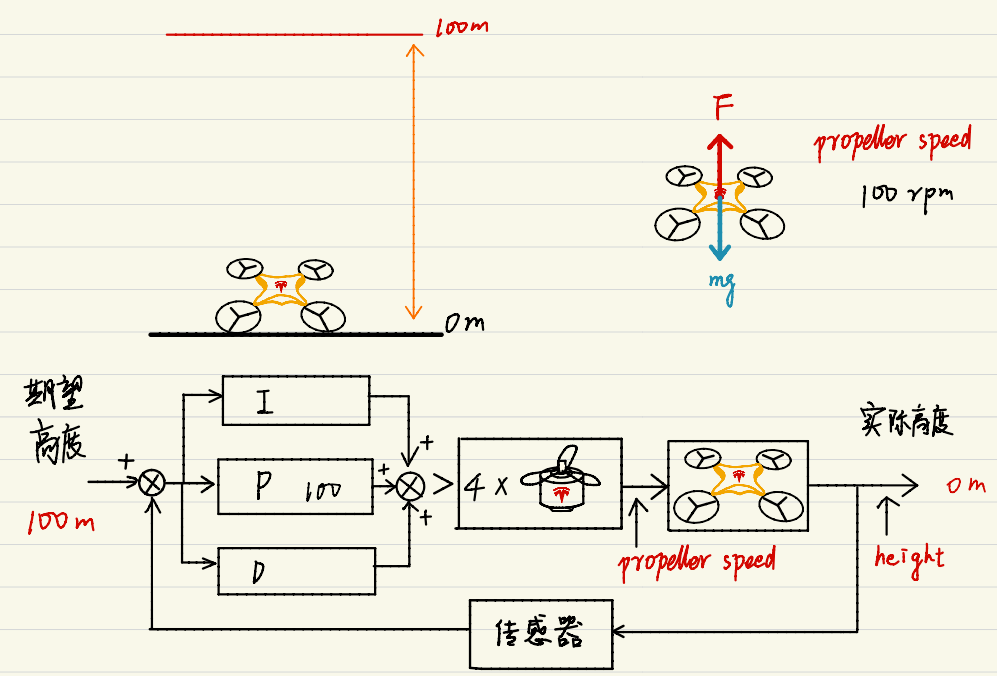
2)PID 控制 ​

无人机 PID 高度控制框图无人机 PID 高度控制框图

P 项分析:偏差与 P 值相乘都得到控制信号 100P 项分析:偏差与 P 值相乘都得到控制信号 100

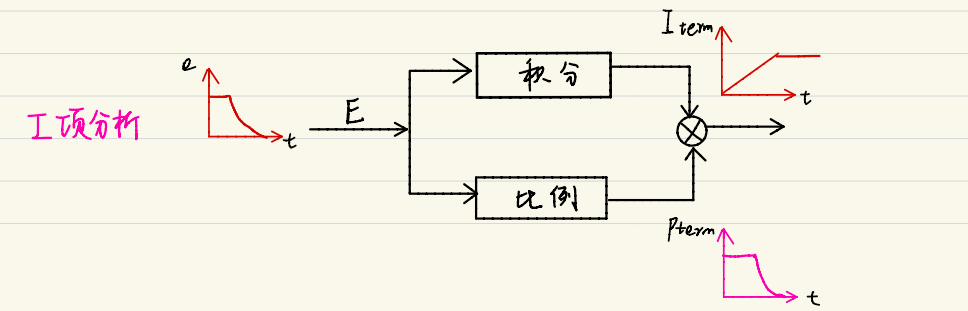
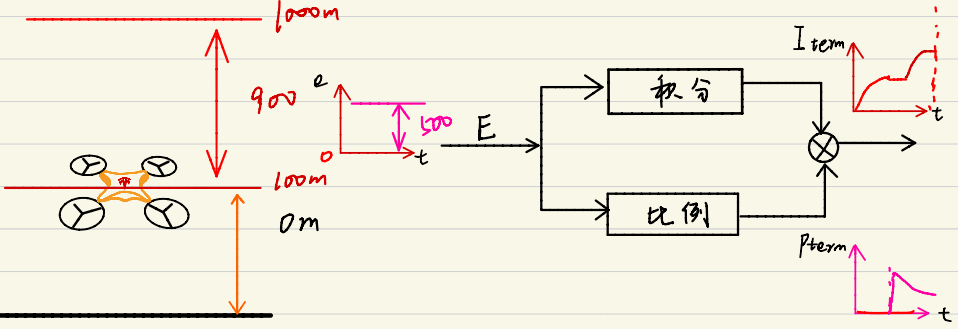
I 项分析:误差经积分、比例两路相加I 项分析:误差经积分、比例两路相加

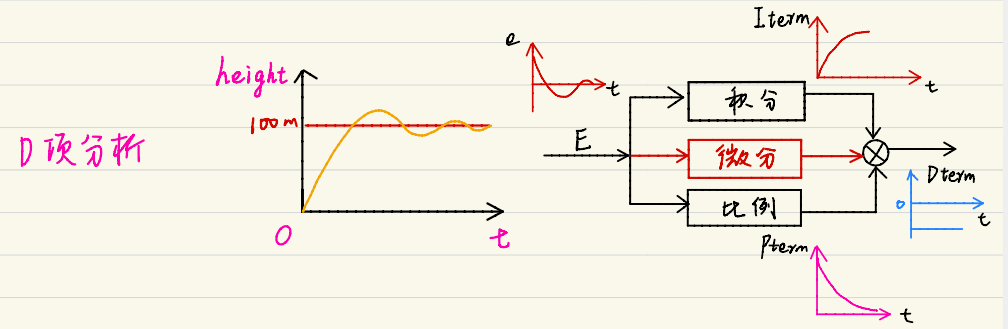
D 项分析:误差经积分、微分、比例三路相加D 项分析:误差经积分、微分、比例三路相加

3、其余相关知识 ​

1)积分限幅 ​

对于积分的最大值进行限制

积分限幅:积分项累加后停在限幅值处积分限幅:积分项累加后停在限幅值处

2)积分分离 ​

对于误差的范围进行限制,超出范围不进行积分

积分分离:误差超出设定范围时不做积分积分分离:误差超出设定范围时不做积分

3)微分先行 ​

消除期望高度突变的影响

微分先行:误差先微分再进入 PID 运算微分先行:误差先微分再进入 PID 运算

赞赏博主